 Parçalar masaya diziliyor
Robotlar / RC araba / şase
Asilion RC Car
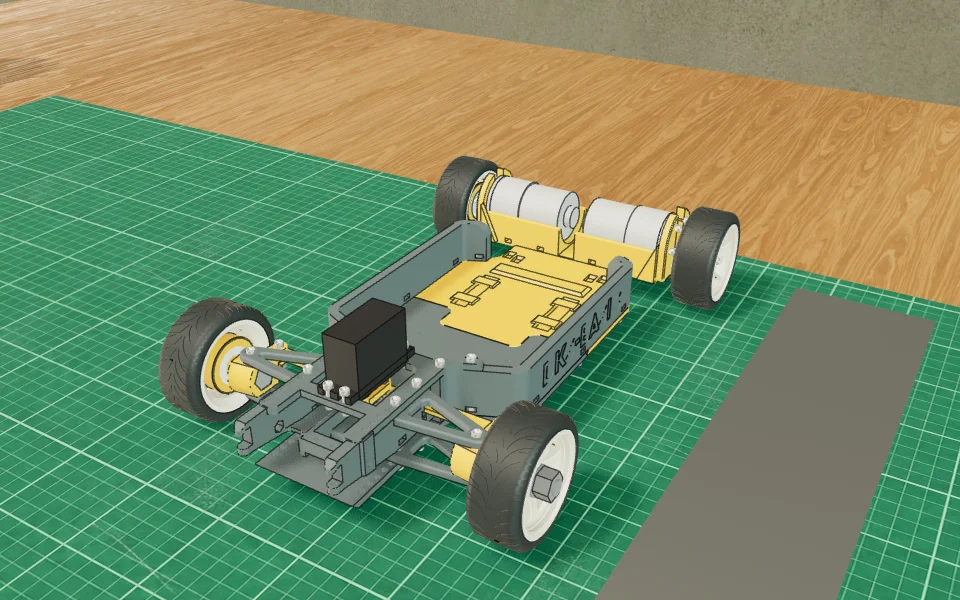
DKS-Basic şasesinden türetilen RC araba yürüyen aksamı: alt şase, arkada her biri bir tekeri doğrudan süren iki JGB37-520 redüktörlü motor, önde MG996R servolu direksiyon ve 608ZZ rulmanlı tekerler. Elektronik ve kaporta bu projede yok; 3B görünümde Çalıştır'a basınca direksiyon ve iki motor döner.
- Seviye
- İleri
- Basılacak
- 18 dosya
- Yapım
- 20 adım
Bu projede
- Baskı ~1,5 gün, montaj ~2 saat
- 55 vida, her biri ölçüsüyle ve 1:1 cetvelle
- 2 × JGB37-520 redüktörlü DC motor (6 mm D mil), 12 V 300–600 dev/dk
- 2 × 6 mm flanşlı motor göbeği (Ø22 flanş, 4 × M3 / 16 mm)
- 2 × 608ZZ rulman (8 × 22 × 7)
- Tasarım: seyit.ogutcu / CC BY
- Duke Doks'un DKS-Basic dosyalarından türetildi: Şase 2'ye motor oluğu eklendi, arka blok kaldırıldı, ön teker göbekleri ve ön jant ortası değişti, teker adaptörleri, rulman yuvaları, burçlar yeni çizildi; DKS'nin servo kolu ve iki direksiyon kolu yerine bağlantı çubuğu ve servo kolu çizildi, göbek tırnakları dingil piminin arkasına alındı, ön çerçeveye ve üst bağlantıya servo yuvası açıldı. Tampon, kaporta tutucuları ve elektronik bu projeye alınmadı; diğer parçalar DKS'den aynen. Özgün sayfa
- Hazır parça modelleri: KodAkod robot parçaları
Özet
DKS-Basic şasesinden türetilen RC araba yürüyen aksamı: alt şase, arkada her biri bir tekeri doğrudan süren iki JGB37-520 redüktörlü motor, önde MG996R servolu direksiyon ve 608ZZ rulmanlı tekerler. Elektronik ve kaporta bu projede yok; 3B görünümde Çalıştır'a basınca direksiyon ve iki motor döner.
Nasıl tasarlandı
Duke Doks'un 1/10 DKS-Basic şasesinden başladı (önce Tinkercad'de "rc car" olarak birleştirildi). Arka blok (esnek süspansiyon, arka aks, dişliler, 540 motor) çıkarıldı; Şase 2'ye iki JGB37-520 için oluk ve flanş eklendi. Motor mili eski aksla aynı yükseklikte, jantlar DKS'deki yerinde kalır. Ön blok DKS'nin; teker göbekleri sabit M8 aksa göre değişti: 608ZZ jantın içindeki rulman yuvasında döner, çünkü 22 mm rulman göbeğin çubuklar arasındaki 19 mm boşluğuna sığmaz. Parçalar kodla (CSG) üretildi. Direksiyon paralel kenar: servo mili dingil pimleriyle aynı hizada, servo kolunun pimi ve iki göbek tırnağının pimi kendi dönme noktalarının 21,3 mm arkasında. Tek bağlantı çubuğu üç pimi M3 vidalarla birleştirir; üç pim aynı açıyla döndüğünden çubuk hiç dönmez, tekerler servo koluyla aynı açıda döner (Ackermann yok, bu boyda araba için yeterli). Servo ters takılır, kulakları üst bağlantıya 4 vidayla oturur. Çalıştır'daki bütün konumlarda parçalar arasında 0,3 mm³ üstü iç içelik yok; lastiklerin altı masada. Motorlar oluğa cırt kelepçelerle sıkılır, flanşa altı vidayla bağlanır. Geçme boşlukları: motor oluğu +1,0 mm, 608 yuvası +0,1 (sıkı), M8 deliği +0,3, adaptör cebi +0,4 mm. Hazır parça ölçüleri: JGB37 Pololu 37D çizimi, MG996R Handsontec çizimi, 608 ISO 15; flanşlı göbek satıcı verisi (doğrulanmadı).
Hazır alınacaklar
- 2× JGB37-520 redüktörlü DC motor (6 mm D mil), 12 V 300–600 dev/dk, 66 mm tekerle 12 V'ta 300 dev/dk ≈ 3,7 km/s, 600 dev/dk ≈ 7,5 km/s; 2S pilde ~%60'ı. Dişli kutusu + motor ≤ 65 mm, enkoderli sürüm sığmaz
- 2× 6 mm flanşlı motor göbeği (Ø22 flanş, 4 × M3 / 16 mm)
- 1× MG996R servo (vidalarıyla)
- 2× 608ZZ rulman (8 × 22 × 7)
- 2× M8 × 45 cıvata, M8 kilitli somun ve pul
- 9× M3 vida, 6 mm boy (göbek–adaptör)
- 32× M3 × 8 mm vida
- 4× M3 × 10 mm vida
- 8× M3 × 12 mm vida
- 2× M3 × 14 mm vida
- 25× M3 somun
- 4× Cırt kelepçe (3 mm, motorları oluğa sıkar)
Baskı ayarları
- Malzeme
- PLA ya da PETG (lastikler TPU)
- Katman
- 0,2 mm
- Dolgu
- %15 jiroid; Şase 2, göbekler ve adaptörler %40
- Destek
- Yok; yalnız jant destekli
Etiketler
RC arabaşasedireksiyonJGB37-520MG996R608 rulmanDKS-Basic
Lisans
CC BY 4.0 / Tasarım: Duke Doks · özgün sayfa