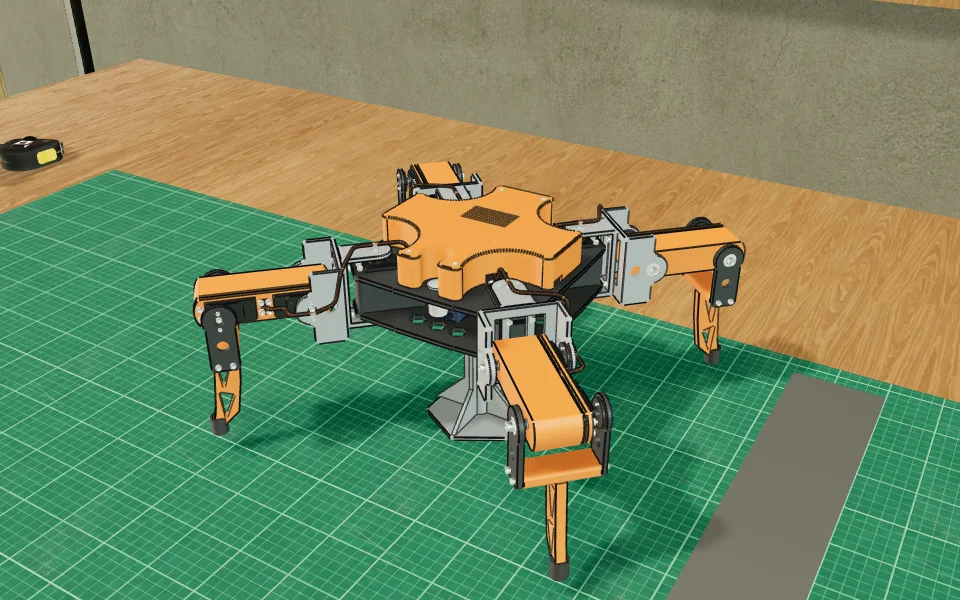
 Parçalar masaya diziliyor
Robotlar / örümcek robot / dört bacak
KodAkod örümcek robot
On iki MG996R servoyla yürüyen, pilli, dört bacaklı örümcek. Her eklem iki taraftan taşınır: servonun mili bir yandan disk kola, karşı yüzündeki M4 mil öbür yandan 624ZZ rulmana bağlıdır. Bacaklar yük altında burulmaz. Uyluk iki servoyu tek blokta taşır, baldır kavisli bir pençeyle biter. Robot kendi Wi‑Fi ağını açar; telefondan her servoyu tek tek dener, ayağa kaldırır, yürütür, döndürür, el sallatır ve dans ettirirsin.
- Seviye
- İleri
- Basılacak
- 13 dosya
- Yapım
- 17 adım
Bu projede
- Baskı ~75 saat (PrusaSlicer varsayılan hızı, %20 dolgu; hızlı profilde yarısı), montaj ~4 saat
- 136 vida, her biri ölçüsüyle ve 1:1 cetvelle
- 12 × 624ZZ rulman (4 × 13 × 5 mm)
- PCA9685 16 kanal servo sürücü kartı
- ESP32 DevKitC (38 pin) ya da ESP32 DevKit V1 (30 pin)
- Tasarım: KodAkod / CC BY-SA
- Hazır parça modelleri: KodAkod sade modelleri; MG996R ölçüleri Handsontec çiziminden, PCA9685 Adafruit kartından
Özet
On iki MG996R servoyla yürüyen, pilli, dört bacaklı örümcek. Her eklem iki taraftan taşınır: servonun mili bir yandan disk kola, karşı yüzündeki M4 mil öbür yandan 624ZZ rulmana bağlıdır. Bacaklar yük altında burulmaz. Uyluk iki servoyu tek blokta taşır, baldır kavisli bir pençeyle biter. Robot kendi Wi‑Fi ağını açar; telefondan her servoyu tek tek dener, ayağa kaldırır, yürütür, döndürür, el sallatır ve dans ettirirsin.
Nasıl tasarlandı
İlk sürümde her eklem yalnız servo kolundan, tek taraftan tutuluyordu. Bacak yük altında burulur, yanal yük servonun dişlisine biner. Bu yüzden beş açık kaynak robotu tersine mühendislikle inceledik: xapha'nın MG996R'li altı bacaklısı, Bob, SmallpTsai'nin hexapod-v2'si, markwtech'in Hexapod Robot'u ve RegisHsu'nun Spider Robot'u. Ortak dersleri tasarıma aldık. Her eklem iki taraftan taşınır: servo bir tepside kulaklarından sıkışır, mili disk kola bağlıdır, karşı yüzündeki M4 vida 624ZZ rulmanın içinden geçip tepsideki somuna girer, "U" çatal iki yandan kavrar. Uyluk iki servoyu tek blokta taşır; eksenler arası 75 mm, iki MG996R'nin kulakları çakışmasın diye. Kalça 59 mm, baldır pençe ucuna dek 134 mm. Ayaktayken uyluk servosuna binen yük ~4 kg·cm, MG996R'nin 6 V'taki gücünün yarısından az. Bütün çatallar destek istemeden basılır. Pil gövdenin içinde kayışla durur, robot kablosuz yürür.
Hazır alınacaklar
- 12× Tower Pro MG996R metal dişli dijital servo, 180° (kutusundaki disk kol ve vidalarıyla), her bacakta kalça, uyluk, diz; 2 M2×8 kol vidası ve M3×8 kol vidası servoyla gelir
- 12× 624ZZ rulman (4 × 13 × 5 mm), her eklemin servo karşısındaki yüzü
- 1× PCA9685 16 kanal servo sürücü kartı
- 1× ESP32 DevKitC (38 pin) ya da ESP32 DevKit V1 (30 pin)
- 1× 2S LiPo pil, 7,4 V 2200 mAh (en çok 105 × 34 × 20 mm)
- 1× 6 V çıkışlı, en az 10 A BEC (UBEC/SBEC), on iki servo aynı anda kalkarken 6–8 A çeker
- 1× 16 mm kilitli güç düğmesi
- 1× XT60 erkek soket, kablolu (~10 cm), pilin fişine takılır; pilin kendi kablosunu kesme
- 1× LiPo pil şarj aleti (2S dengeli)
- 1× TPU filament (ayak uçları için, ~10 g), yoksa PLA basılır, altına lastik yapıştırılır
- 1× Cırt bant pil kayışı (20 mm)
- 5× Dişi-dişi atlama kablosu, beş farklı renk seç: kapak kapanınca alttan göremezsin
- 1× 1N5819 Schottky diyot, ESP32 5V kablosunda; USB ile servo hattını ayırır
- 1× Kırmızı ve siyah kablo, 16–18 AWG, ~40 cm, güç hattı
- 8× Servo uzatma kablosu, 15–20 cm, uyluk ve diz servoları için
- 30× Kablo bağı
- 1× Spiral kablo sargısı, 6 mm, ~1 m, her bacağın üç servo kablosu için
- 1× Çift taraflı köpük bant, BEC (3. adım)
- 1× Esnek yapıştırıcı (ör. silikon ya da kauçuk esaslı), ayak ucu oynarsa (13. adım)
- 1× Vida seti: 80× M3×12, 4× M3×30, 12× M4×16, 4× M2,5×8 ve 16× M3 somun (DIN 934), 24× M2×8 ve 12× M3×8 servo kol vidaları servoyla gelir, alma
- 12× M4 somun (DIN 934), gövde tepsisine 4, uyluk tepsilerine 8 (2. ve 8. adım)
- 12× M4 pul, dış çap 8 mm, rulman millerinde vida başının altına
- 1× Havya, lehim teli ve makaron, güç düğmesi (6. adım) ve diyot (15. adım); bir büyüğünle
- 1× Aletler: yıldız tornavida (PH1 ve PH0), 7 mm lokma ya da anahtar (M4 somun), maket bıçağı, küçük mengene ya da işkence
Baskı ayarları
- Malzeme
- PLA ya da PETG; ayak uçları TPU
- Katman
- 0,2 mm
- Dolgu
- %20 ızgara, 3 duvar; çatallar ve pençe için %30 önerilir
- Destek
- Yok. Çatalların sırtı, pençenin köprüsü ve kabuğun tavanı tablaya gelir; tepsiler tabanları üstünde basılır. Gövde 183 mm olduğu için tabla en az 190 mm olmalı. Montaj sehpası isteğe bağlı: yerine 11 cm yüksekliğinde sağlam bir kutu da olur.
Etiketler
örümcek robotdört bacakMG996Rrulmanlı eklemESP32PCA9685Wi-Fiters kinematikLiPo
Lisans
CC BY-SA 4.0 / Tasarım: KodAkod