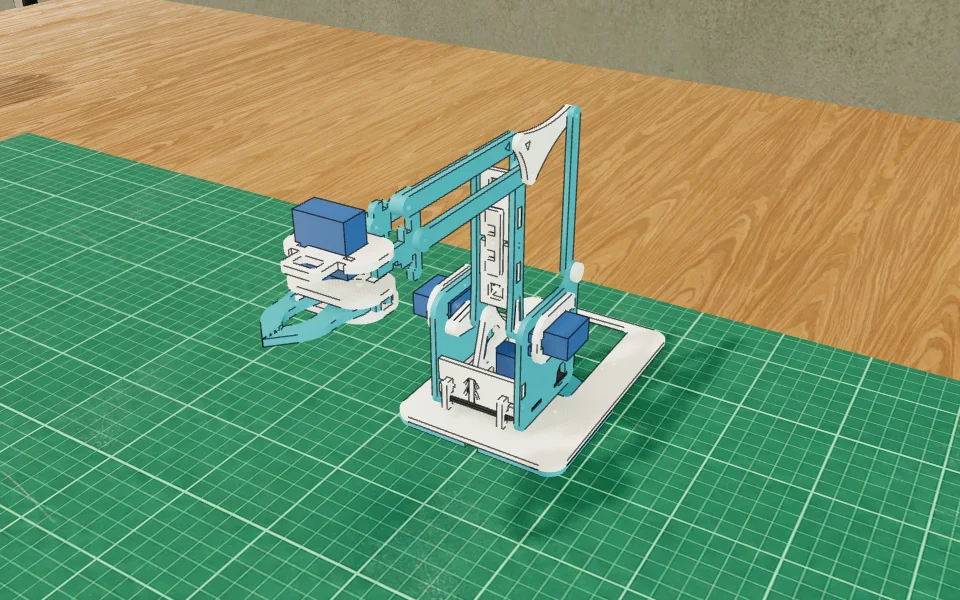
 Parçalar masaya diziliyor
Robotlar / robot kol / SG90 servo
MeArm robot kol
Dört SG90 servolu, paralel kollu klasik eğitim robot kolu: Arduino ve dört potansiyometreyle tut, kaldır, bırak.
- Seviye
- Orta
- Basılacak
- 34 dosya
- Yapım
- 24 adım
Bu projede
- Baskı ~6 saat (34 plaka), montaj ~1,5 saat
- 4 × SG90 mikro servo (kollarıyla)
- Arduino Uno R3
- 4 × 10 kΩ potansiyometre
- Tasarım: MeArm (phenoptix) / CC BY-SA
- Plakalar basılabilir sürümden değiştirilmeden sunulur. Montajlı model yayımlanmadığı için plakalar resmî MeArm kılavuzunun resimlerinden, dil–yuva ve delik eşleşmesiyle KodAkod’da yerine kondu; Çalıştır, kod ve bağlantı tablosu KodAkod’un. Özgün sayfa
- Hazır parça modelleri: Adafruit CAD Parts / MIT
Özet
Dört SG90 servolu, paralel kollu klasik eğitim robot kolu: Arduino ve dört potansiyometreyle tut, kaldır, bırak.
Nasıl tasarlandı
MeArm 2014’te Ben Gray (phenoptix) tarafından, az parçayla kurulan, kolay ve eğlenceli bir robot kol olarak açık kaynak paylaşıldı; bu 3.0 sürümü dünyanın dört yanından gelen katkılarla gelişti. Özgünü 3 mm akrilikten lazerle kesilir (DXF dosyaları özgün sayfada); bu basılabilir sürümde aynı plakalar 3B yazıcıda yatık basılır. Kolun sırrı paralelkenarlar: omuz ve dirsek servoları gövdede durur, ön kolu itme çubuğu çevirir, kıskacı iki denge çubuğu hep yatay tutar.
Hazır alınacaklar
- 4× SG90 mikro servo (kollarıyla), MG90S de olur (metal dişli, aynı ölçü)
- 1× Arduino Uno R3
- 4× 10 kΩ potansiyometre, ya da iki analog joystick modülü
- 1× 5 V 2 A adaptör ve DC jak, servolar için; USB dört servoyu besleyemez
- 1× Breadboard ve jumper kablo, ~20 kablo
- 24× M3 vida, 6–12 mm
- 3× M3 × 20 vida, omuz pimi ve kıskaç plakaları
- 4× Lastik ayak (yapışkanlı)
Baskı ayarları
- Malzeme
- PLA ya da PETG
- Katman
- 0,2 mm
- Destek
- yok: bütün plakalar 3 mm kalınlığında, tablaya yatık basılır
Etiketler
robot kolSG90 servoarduinoparalel kol
Lisans
Creative Commons — Attribution — Share Alike / Tasarım: MeArm (phenoptix, Ben Gray); basılabilir sürüm michalzielanski · özgün sayfa