 Parçalar masaya diziliyor
Robotlar / dişli / konik dişli
Servolu diferansiyel bilek
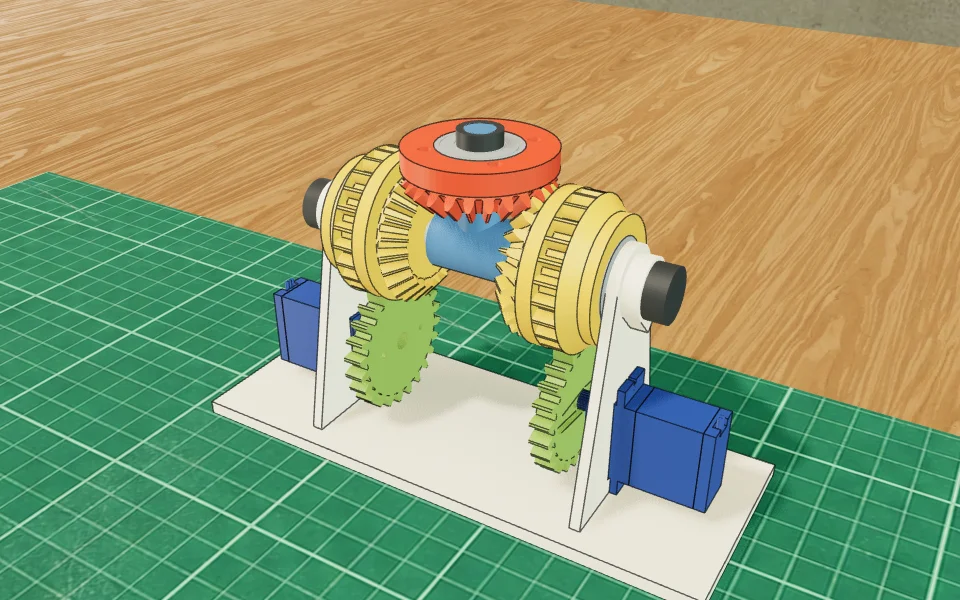
İki servoyla iki yöne hareket eden robot bileği: iki servoya aynı açıyı yazınca uçtaki tabla kendi çevresinde döner, ters açılar yazınca bilek öne arkaya eğilir. Metal olarak yalnız ortadaki 8 mm mil ve üç 608 rulman var; dişliler, gövde ve tutucuların hepsi basılı.
- Seviye
- Orta
- Basılacak
- 7 dosya
- Yapım
- 10 adım
Bu projede
- Baskı ~6 saat, montaj ~30 dk
- 8 mm çelik mil, 100 mm (8 mm gümüş çelik ya da paslanmaz çubuk kesilerek)
- 3 × 608ZZ rulman (8 × 22 × 7 mm, kaykay rulmanı)
- Arduino UNO ya da Nano
- Tasarım: KodAkod Atölye / CC BY-SA
- Dosyalar tasarımcının yayımladığı gibi, değiştirilmeden sunulur; yapım aşamalarını ve vida yerlerini KodAkod hazırladı. Özgün sayfa
- Hazır parça modelleri: Adafruit CAD Parts / MIT
Özet
İki servoyla iki yöne hareket eden robot bileği: iki servoya aynı açıyı yazınca uçtaki tabla kendi çevresinde döner, ters açılar yazınca bilek öne arkaya eğilir. Metal olarak yalnız ortadaki 8 mm mil ve üç 608 rulman var; dişliler, gövde ve tutucuların hepsi basılı.
Nasıl tasarlandı
Tiago Charters'ın 3DPDiffWrist bileğinden esinlenerek KodAkod Atölye'de sıfırdan çizildi: step motorlar yerine sınıfta bulunan iki servo, diş açılmış çubuk, somun ve pul yerine basılı gövde ve kapaklar; dönen dişliler kolay bulunan 608ZZ kaykay rulmanlarına oturur. 24 dişli, modül 1,5 konik dişliler OpenSCAD ve açık kaynak BOSL2 kütüphanesiyle üretildi; kaynak dosya bilek.scad.
Hazır alınacaklar
- 2× SG90 ya da MG90S servo (çift kollu servo kolu ve vidalarıyla)
- 1× 8 mm çelik mil, 100 mm (8 mm gümüş çelik ya da paslanmaz çubuk kesilerek)
- 3× 608ZZ rulman (8 × 22 × 7 mm, kaykay rulmanı)
- 8× M2 × 8 mm servo vidası (servoyla gelir: kulaklar ve servo kolu)
- 1× Arduino UNO ya da Nano
- 6× Dişi–erkek jumper kablo
Baskı ayarları
- Malzeme
- PLA
- Katman
- 0,2 mm
- Destek
- yok
Etiketler
dişlikonik dişlidiferansiyelservoArduinorobot kol
Lisans
CC BY-SA 4.0 / Tasarım: KodAkod Atölye · özgün sayfa