 Parçalar masaya diziliyor
Robotlar / robot kol / MG996R
Asilion Robot Kol
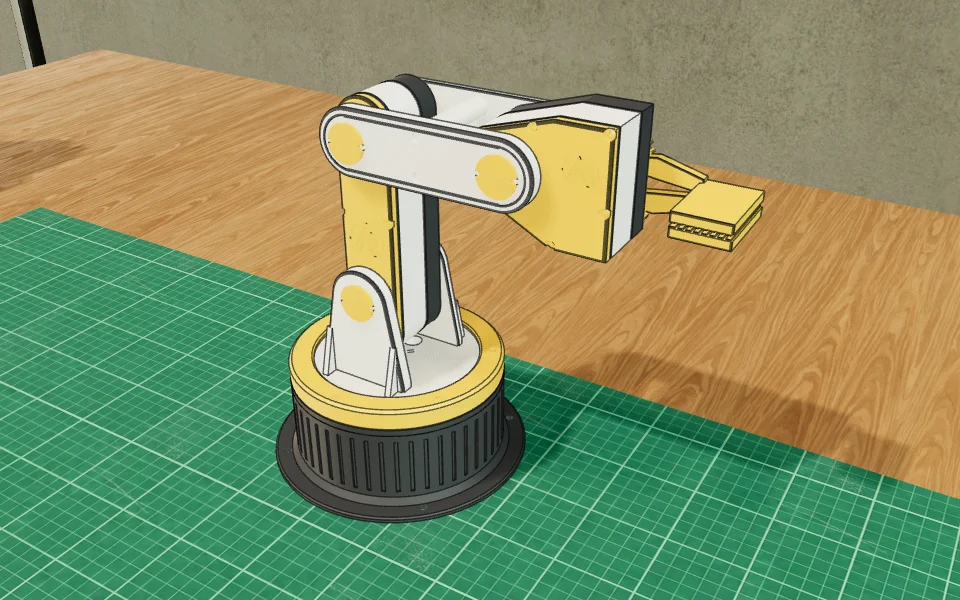
Üç MG996R ve iki MG90S servolu masaüstü robot kol: güçlü servolar tabanda, omuzda ve dirsekte, hafifleri bilek ile tutucuda. Her eklem iki yandan taşınır: bir yanda servo mili, öbür yanda 608 rulman ve çelik M8 cıvata; döner tabla 24 bilyenin üstünde döner, servonun miline yan yük binmez. İki dişli çeneli tutucu, PCA9685 sürücü ve ESP32: kol kendi Wi-Fi ağını açar, telefondan beş kaydırıcıyla ya da kayıtlı hareket dizisiyle yönetilir.
- Seviye
- İleri
- Basılacak
- 17 dosya
- Yapım
- 23 adım
Bu projede
- Baskı ~53 saat (PrusaSlicer varsayılan hız, 19 parça, ~596 g PLA), montaj ~3 saat
- PCA9685 16 kanal servo sürücü
- ESP32 DevKitC (ESP32-WROOM-32)
- 6 V 5 A adaptör (5,5 × 2,1 fiş), panel tipi DC soketi, KCD1 anahtar
- Tasarım: KodAkod / CC BY-SA
- KodAkod'un kendi tasarımı; başka bir projeden parça alınmadı. Servo, kart ve rulman modelleri KodAkod robot parçaları kataloğundan. Özgün sayfa
- Hazır parça modelleri: KodAkod robot parçaları
Özet
Üç MG996R ve iki MG90S servolu masaüstü robot kol: güçlü servolar tabanda, omuzda ve dirsekte, hafifleri bilek ile tutucuda. Her eklem iki yandan taşınır: bir yanda servo mili, öbür yanda 608 rulman ve çelik M8 cıvata; döner tabla 24 bilyenin üstünde döner, servonun miline yan yük binmez. İki dişli çeneli tutucu, PCA9685 sürücü ve ESP32: kol kendi Wi-Fi ağını açar, telefondan beş kaydırıcıyla ya da kayıtlı hareket dizisiyle yönetilir.
Nasıl tasarlandı
Beş açık kaynak servo kol incelendi (Printables 1784586, 443758, 217054, 823944, 1811825) ve sınıfta kullanılan v2 R.A.D. ile karşılaştırıldı. Ortak sorun: kol servonun miline tek yandan asılıyor, yük servonun dişlisine biniyor. Asilion Robot Kol'da her eklem çatallı: dar bağ servoyu içinde taşır, geniş bağ onu iki yandan sarar; bir yanda servo kolu, öbür yanda 608 rulman ve M8 cıvata. Omuz servosu kolun alt ucunda, eksenin altında kalır. Bütün parçalar kodla (CSG) üretildi, eklemler sınırlarında çakışma için denetlendi; destek gerektiren parça yok. Dış kenarlarda 1,5 mm pah, kapak birleşimlerinde 0,8 mm V çizgi. Uçtaki iki servo MG90S: bilek ve tutucu 83 g hafifledi, omuzdaki tork %16 düştü. Geçme boşlukları: servo penceresi her yandan 0,2 mm (MG996R 40,7 × 20,4; MG90S 23,1 × 12,6), ESP32 yuvası 0,25 mm, M3 delik Ø3,4, M8 delik Ø8,4, cıvata başı cebi 13,4 mm (baş 13), tabla ile halka arası 0,4 mm; 608 yuvası Ø22,06 bilerek hafif sıkı. Gerçek parçayla doğrulanmadı: MG996R kulak delik aralığı (48,9 mm, kaynaklar ±0,5 mm çelişiyor), MG90S flanş yüksekliği (18,3 mm; kol yüzü duvara değmiyorsa araya pul koy) ve servo kollarının delik yarıçapı (yarıklar 6,5–11 mm'yi karşılar). Gerçek yapım fotoğrafları eklenecek.
Hazır alınacaklar
- 3× MG996R servo (kolları ve vidalarıyla), taban, omuz, dirsek; metal dişli, 55 g; 6 V'ta ~11 kg·cm
- 2× MG90S servo (kolları ve vidalarıyla), bilek ve tutucu; metal dişli, 13,4 g; 6 V'ta ~2,2 kg·cm. SG90 olmaz: plastik dişlisi çabuk sıyırır
- 1× PCA9685 16 kanal servo sürücü
- 1× ESP32 DevKitC (ESP32-WROOM-32)
- 1× 6 V 5 A adaptör (5,5 × 2,1 fiş), panel tipi DC soketi, KCD1 anahtar
- 3× 608ZZ rulman (8 × 22 × 7)
- 3× M8 × 12 altıgen başlı cıvata ve M8 pul, eklem mili; rulmanın iç bileziğine girer
- 24× 6 mm bilye, çelik ya da sert plastik (airsoft) bilye; biraz vazelinle
- 14× M3 × 16 vida + somun, 12 MG996R kulağı, 2 ön kol direği (somunsuz)
- 12× M3 × 10 vida, üst kol ve bilek kapakları
- 14× M3 × 20 vida, 6 tutucu halka, 8 servo kapağı
- 6× M3 × 8 vida, cıvata kapakları
- 1× M3 × 35 vida, kilitli somun ve 2 pul, çene B mili
- 12× M2 × 8 sac vidası, taban, omuz ve dirsek servo kollarını basılan parçalara bağlar
- 8× M2 × 10 sac vidası, bilek ve tutucu artı kollarını bağlar; kolun uçtan ikinci deliğini Ø1,6 matkapla aç
- 4× M2,5 × 6 vida, PCA9685
- 3× Servo uzatma kablosu 30 cm, dirsek, bilek, tutucu
- 1× 1000 µF 10 V elektrolitik kondansatör, PCA9685 V+ uçlarına, artı bacak + uca
- 4× Dişi-dişi jumper kablo
- 4× Cırt kelepçe (3 mm), bilek kablolarını üst kolun arkasına tutturur
Baskı ayarları
- Malzeme
- PLA ya da PETG
- Katman
- 0,2 mm
- Dolgu
- %25, 3 duvar; döner tabla, üst kol ve ön kol %40
- Destek
- Yok: her parça düz yüzüyle tablaya gelecek biçimde tasarlandı
Etiketler
robot kolMG996RMG90Sservo608 rulmanPCA9685ESP32Wi-Fi
Lisans
Creative Commons — Attribution — Share Alike 4.0 (CC BY-SA 4.0) / Tasarım: KodAkod · özgün sayfa